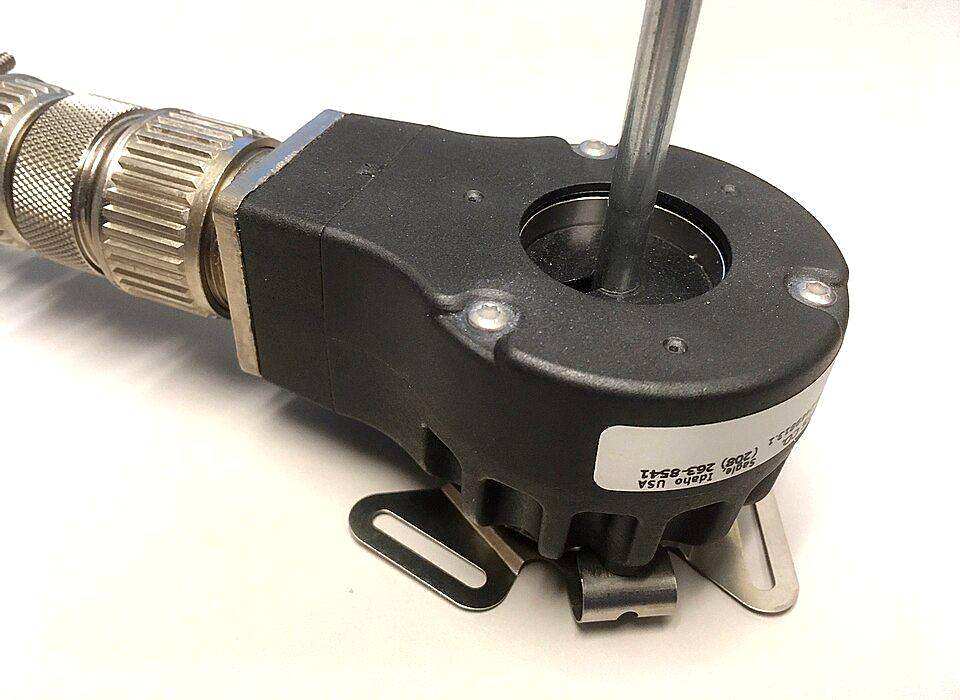
| 类型 | 输出特征 | 掉电后位置 | 典型应用 | 选型关键 |
|---|---|---|---|---|
| 增量式旋转编码器 | A/B 相脉冲 + Z 零位 | 丢失(需回零) | 伺服位置反馈、计数 | 分辨率、轴径/孔径、输出电平 |
| 绝对值编码器 | 多圈/单圈绝对位置值 | 保留 | 机器人关节、直线轴 | 位宽、单圈/多圈、是否带安全认证 |
| 增量式直线编码器 | 沿标尺的刻度信号 | 丢失 | 机床进给轴定位 | 刻度长度、精度等级、安装空间 |
| 绝对值直线编码器 | 绝对位置值 | 保留 | 高���机床、测量系统 | 测量精度、温漂、防护等级 |
| 磁式/光电式编码器 | 按检测原理细分 | 视型号 | 低成本位置检测 | 抗干扰能力、磁路或光路可靠性 |
| 安全型编码器 | 双通道冗余输出 | 保留 | 安全门、升降设备 | SIL/PL 认证、失效诊断功能 |
两者最根本的区别不是精度,而是掉电后是否还能记住位置。增量式输出脉冲,断电即丢位置,回零靠限位开关或原点记忆,精度取决于系统回零的重复性;绝对值编码器断电重启后直接报出当前位置,特别适合机器人关节、升降设备这类不能接受意外位移的场景。对普通伺服进给轴,增量式成本更低、兼容性更好;对需要多圈计数与安全功能的场合,绝对值几乎是唯一选择。
编码器是典型的可以用工整但不建议用替代的件:分辨率、信号电平、接口协议、轴径与安装法兰必须全部对上,任何一项不一致都会导致装不上或读数错误。因此采购时最稳妥的做法是先拿到旧件的完整标识——型号、分辨率、输出形式、供电与安装尺寸,逐项核对后再谈价格。替换评估时也应按同规格替换优先,确需升级(如增量换绝对值)时,必须同步核对驱动器的输入能力与控制程序,而不是只换硬件。
可以,提供旧件铭牌照片、轴径、分辨率与输出接口,我们协助做同规格或更优替代的比选,避免退换货。
要看系统是否依赖脉冲计数与回零逻辑;若驱动器只接受增量信号,直接替换不可行,需要同时核对接口与控制方式。